1. 메모리 관리 요구조건
- 메모리 관리란?
- 다중 프로그래밍 시스템에서
- 다수의 프로세스를 수용하기 위해
- 주기억장치를 동적으로 분할하는 작업이다.
1.1. 주요 요구 조건 5가지
-
재배치(Relocation)는
- 프로세스가 스왑인/스왑아웃되면서 다른 주소 공간으로 옮겨갈 수 있어야 한다는 것이다.
-
보호(Protection)는
- 다른 프로세스의 간섭으로부터 자신의 메모리 공간을 지키는 것으로
- 하드웨어적 검사가 필요하다.
-
공유(Sharing)는
- 보호 기능을 침해하지 않는 범위에서 여러 프로세스가 같은 메모리 영역에 접근할 수 있게 하는 것이다.
-
논리적 구성은
- 모듈 단위 처리를 통해 독립적 컴파일, 모듈별 보호 등급 적용, 프로세스 간 공유를 가능하게 하며
- 대표 기술이 세그먼테이션이다.
-
물리적 구성은
- 주기억장치와 보조기억장치 사이의 정보 흐름을 시스템이 책임지는 것으로,
- 주기억장치 용량이 부족할 때 오버레이 기법을 사용한다.
2. 메모리 관리
운영체제가 메인 메모리를 관리하는 방식 메모리 관리(Memory Management) 기법은 크게 두 가지로 나뉜다.
| 메모리 분할 \ 프로그램 공간 | 연속 메모리 관리 | 불연속 메모리 관리 | 불연속 + 가상 메모리 |
|---|---|---|---|
| 고정 크기 (메모리 분할 O) | 고정 분할 (Fixed Partitioning) 내부 단편화 O, 외부 단편화 X | 단순 페이징 (Paging) 내부 단편화 적게, 외부 단편화 X | 가상 메모리 페이징 전체를 로드할 필요 없음 |
| 가변 크기 (메모리 분할 X) | 동적 분할 (Dynamic Partitioning) 내부 단편화 X, 외부 단편화 O | 단순 세그먼테이션 (Segmentation) 내부 단편화 X, 외부 단편화 O | 가상 메모리 세그먼테이션 전체를 로드할 필요 없음 |
| 절충안 | 버디 시스템 (Buddy System) | - | - |
2.1. 연속 메모리 관리
- 연속 메모리 관리 (Continuous Memory Management)
- 프로그램 전체가 하나의 큰 공간에 연속적으로 할당되어야 한다.
- 단일 연속 관리, 고정 분할, 동적 분할이 있다.
[ Main Memory ]
P1(4k) -> 10000번지에 올라갔을 때, 10000부터 10000+4k까지 할당
P2(3k) -> 20000번지에 올라갔을 때, 20000부터 20000+3k까지 할당
P3(2k) -> 30000번지에 올라갔을 때, 30000부터 30000+2k까지 할당
2.2. 불연속 메모리 관리
- 불연속 메모리 관리 (Non-continuous Memory Management)
- 프로그램의 일부가 서로 다른 주소 공간에 할당될 수 있다.
- 고정 크기인 페이징과 가변 크기인 세그먼테이션이 있다.
[ Main Memory ]
P1(4k) -> P11, P12, P13, P14
P2(3k) -> P21, P22, P23
P3(2k) -> P31, P32
각 조각은 Continuous한 할당 단위, 조각 간에는 Non-continuous
3. 연속 메모리 관리의 메모리 분할
3.1. 고정 분할
-
고정 분할 (Fixed Partitioning)
- 시스템 생성 시점에 고정된 경계로 메모리를 나누는(Partitioning) 방식이다.
- 균등 분할과 비균등 분할이 있다.
-
장점
- 구현이 간단하다.
- 운영체제 오버헤드가 거의 없다.
-
단점
- 내부 단편화(파티션 내부에 사용되지 않는 공간)가 발생한다.
- 활성화된 프로세스 수가 파티션 수로 제한된다.
-
배치 방식으로는
- 파티션마다 큐를 두는 방식과
- 단일 큐 방식이 있다.
3.2. 동적 분할
-
동적 분할 (Dynamic Partitioning)
- 파티션 크기와 개수가 가변적이며, 프로세스가 요구한 크기만큼만 할당한다.
-
장점
- 내부 단편화가 없다.
-
단점
- 외부 단편화(파티션들 사이에 작은 빈 공간이 흩어짐)가 발생하므로,
- 이를 해결하기 위한 메모리 집약(compaction)이 필요해 처리기 효율이 떨어진다.
-
배치 알고리즘 네 가지
- 최적적합(best-fit)
- 최초적합(first-fit)
- 순환적합(next-fit)
- 최악적합(worst-fit)
3.3. 버디 시스템
버디 시스템 그림

- 버디 시스템 (Buddy System)
- 고정 분할과 동적 분할의 절충안이다.
- 메모리 블록 크기를 로 관리한다.
- 요청이 들어오면: 적절한 크기의 블록을 둘로 나누어 할당하고,
- 반환 시: 인접한 짝(buddy)이 비어있으면 합친다.
- 트리 구조로 표현 가능하다.
- 병렬 시스템에서 활용된다.
3.4. 재배치를 위한 주소 유형
-
논리 주소: 현재 메모리 할당과 무관한 주소
-
상대 주소: 알려진 지점(보통 베이스 레지스터)에 대한 상대적 위치
-
물리 주소: 실제 주기억장치의 절대 주소
-
베이스 레지스터와 경계 레지스터를 사용해 상대 주소를 절대 주소로 변환하고 메모리 보호를 수행한다.
4. 불연속 메모리 관리의 메모리 분할
- cf. 8장
- 단순-(Simple-): 메인 메모리에 모든 조각이 올라가야 한다.
- 가상-(Virtual-): 일부만 올라가도 실행이 가능하다.
4.1. 페이징
- 페이징 (Paging)
- 프로세스를 페이지라는 작은 고정 크기 조각으로 나누고, (불연속 메모리 관리)
- 주기억장치를 같은 크기의 프레임으로 나눈 뒤, (고정 크기 메모리 분할)
- 페이지 테이블을 통해 각 페이지가 어느 프레임에 있는지 관리한다.
[ Main Memory ]
Frame1(1k) -> Page-P12(1k)
Frame2(1k) -> Page-P11(1k)
Frame3(1k) -> Page-P13(1k)
-
특징
- 외부 단편화가 발생하지 않는다.
- 프로세스의 페이지들이 메모리상에서 연속적일 필요가 없다.
- 내부 단편화는 각 프로세스의 마지막 페이지에서만 소량 발생한다.
-
주소 변환은
- 논리주소
<페이지 번호, 오프셋>을 - 페이지 테이블에서 찾은 프레임 번호와 결합해 물리주소를 만든다.
- 논리주소
-
주소 바인딩
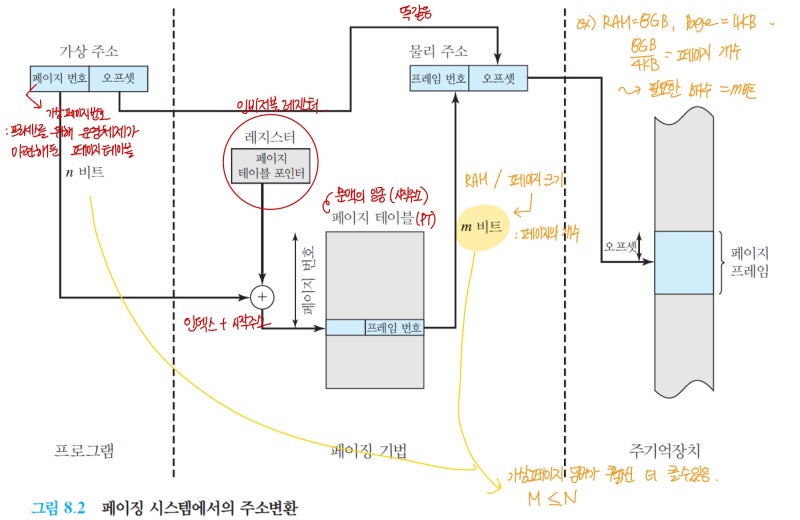
[ 논리 주소 ]
프로세스 -> **페이지**
<페이지 번호: 1, 오프셋: 222>

+-< PAGE TABLE >-------+
| page_num | frame_num |
+----------+-----------+
|    idx 0 |         5 |
|    idx 1 |        12 |
|    idx 2 |        15 |
+----------+-----------+

[ 물리 주소 ]
주기억장치 -> **프레임** (프레임 크기: 1KB=1024)
프레임 번호 12 × 프레임 크기 1024 + 오프셋 222 = 12510
4.2. 세그먼테이션
- 세그먼테이션 (Segmentation)
- (가변 크기 메모리 분할)
- 프로그램을 의미 있는 단위(서브루틴, 스택, 심볼 테이블, 메인 프로그램 등)인 세그먼트로 나누는 방식이다.
- 세그먼트는 비균등 크기를 가진다. (불연속 메모리 관리)
- 동적 분할과 유사하지만, 하나의 프로세스가 비연속적인 여러 파티션을 차지할 수 있다는 점이 다르다.
[ Main Memory ]
P12(가변크기)
P11(가변크기)
P13(가변크기)
[ 논리 주소 ]
프로세스 → 세그먼트
<세그먼트 번호: 1, 오프셋: 222>

+-< SEGMENT TABLE >------+
| seg_num | base | limit |
+---------+------+-------+
|   idx 0 | 1400 |  1000 |
|   idx 1 | 6300 |   400 |
|   idx 2 | 4300 |   500 |
+---------+------+-------+

[ 물리 주소 ]
주기억장치 → 세그먼트 (가변 크기)

페이징과 달리 계산 전에 **경계 검사**를 먼저 합니다.
1. 경계 검사: 오프셋 < 한계(limit) 인가? → `222 < 400` ✓ (유효)
2. 물리 주소 = 기준 주소(base) + 오프셋 = `6300 + 222 = 6522`
만약 오프셋이 한계보다 크거나 같으면(예: 오프셋 500 ≥ 한계 400) 트랩(주소 오류)이 발생한다.
-
세그먼트 테이블은
- 각 세그먼트의 시작 주소(base)와 길이(limit)를 관리한다.
- 논리주소는
<세그먼트 번호, 오프셋>형태이며, - 시작 주소에 오프셋을 더해 물리주소를 얻는다.
-
특징
- 내부 단편화가 없고 모듈별 보호와 공유에 유리하다.
- 외부 단편화 문제가 남아있다.
부록: 로딩과 링킹
-
로더는
- 프로그램을 모듈 단위로 주기억장치에 적재하는 역할을 한다.
-
링커는
- 모듈 간 상호 참조가 가능하도록 연결하는 역할을 한다.
-
주소 바인딩 시점에 따라 구분하면,
- 프로그래밍 시점(프로그래머가 직접 명시),
- 컴파일/어셈블리 시점(컴파일러가 변환),
- 적재 시점(로더가 절대 주소로 변환),
- 실행 시점(처리기 하드웨어가 동적 변환)이 있다.
-
로딩 방식은
- 절대 로딩, 재배치 가능 로딩, 동적 실행시간 로딩으로 나뉘며,
-
링킹은
- 정적 라이브러리를 사용하는 정적 링킹과
- 실행 시점에 연결하는 동적 링킹으로 나눌 수 있다.