- 그래프의 정의: 07_Graph (이산수학)
- 그래프의 표현: 08_Graph (자료구조)
- Graph Algorithms
- Graph Traversal Algorithms
- BFS (Breadth-First Search), 인접 리스트
- DFS (Depth-First Search), 인접 리스트
- MST Algorithms
- Kruskal’s Algorithm,
- Prim’s Algorithm, 우선순위 큐
- SSSP (Single-Source Shortest Path Algorithms)
- (음수 가중치 X) Dijkstra’s Algorithm, 우선순위 큐
- (음수 가중치 O) Bellman-Ford Algorithm,
- APSP (All-Pairs Shortest Path Algorithms)
- Graph Traversal Algorithms
요약
| 알고리즘 | 문제 | 음수 가중치 | 시간 복잡도 |
|---|---|---|---|
| Bellman-Ford | SSSP | 허용 | O(VE) |
| Dijkstra | SSSP | 불가 | O(E + V log V) |
| Floyd-Warshall | APSP | 허용 | Θ(V³) |
| Matrix-based APSP (faster) | APSP | 허용 | Θ(V³ log V) |
1. 최단 경로 문제
- 최단 경로 문제
- 가중치가 있는 방향 그래프 에서
- 두 정점 출발점 로부터 목적지 까지 가중치 합이 최소인 경로를 찾는 문제이다.
1.1. 핵심 속성
-
최적 부분구조(Optimal Substructure)
- 최단 경로의 부분 경로도 반드시 최단 경로다.
- (귀류법으로 증명: 더 짧은 부분 경로가 있다면 전체 경로가 최단이 아니게 됨)
-
삼각 부등식(Triangle Inequality)
- δ(u,v) ≤ δ(u,x) + δ(x,v)
-
Relaxation(완화)
- 모든 v에 대해 δ(s,v)의 상한값 d[v]를 유지하며 개선
Relax(u,v,w): if d[v] > d[u] + w then d[v] = d[u] + w
1.2. 최단 경로의 최적 부분구조 증명
(1) 정리
- 그래프 에서 정점 로부터 정점 까지의 최단 경로를 라 할 때,
- 로 분해할 수 있다.
- : 에서 까지의 subpath
- : 경로 위에 있는 임의의 간선
- : 에서 까지의 subpath
(2) 명제
- 원래 명제: subpath
- 그 부정: subpath
(3) 증명 (귀류법)
-
subpath 이 에서 까지의 최단 경로가 아니라고 가정하였으므로,
- 을 만족하는 에서 까지의 경로 이 존재한다.
-
의 총 가중치
-
새로운 경로의 총 가중치
-
이제 가중치를 비교하면
- 즉 가 성립한다.
-
그러나 이는 가 에서 까지의 최단 경로라는 처음의 전제에 모순된다.
- 따라서 은 에서 까지의 최단 경로여야 한다.
- 같은 논리로 도 에서 까지의 최단 경로임을 증명할 수 있다.
2. Single-Source Shortest Path
하나의 시작 정점에서 다른 모든 정점까지의 최단 경로
2.1. Dijkstra’s Algorithm
Prim은 트리 자체를 키우는 데 집중 → 간선 비용 최소화 Dijkstra는 출발점으로부터의 거리를 추적 → 경로 비용 최소화
Data Structure: 우선순위 큐(Priority Queue) key 값: 현재 트리와 노드를 잇는 edge의 가중치 vs. 출발점으로부터의 누적 거리
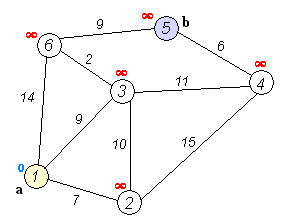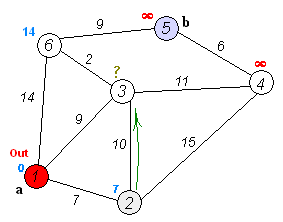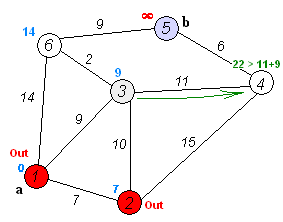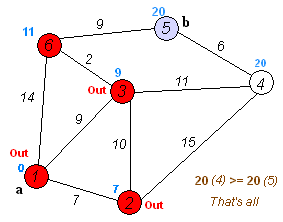
-
특징
- 음수 가중치 없을 때 사용
- 간선 가중치가 양수이므로, dist 최소인 v를 거치지 않고 더 짧은 경로를 만들 수 없음
- 그리디 방식
- 음수 가중치 없을 때 사용
-
두 집합 유지
- S(확정된 노드)
- C(나머지 노드)
-
가 최소인 노드를 매번 S에 추가하며 인접 노드의 D 값을 갱신
(1) Time Complexity
| 우선순위 큐 구현 | ExtractMin | DecreaseKey | 총 시간 |
|---|---|---|---|
| 배열 | O(V) | O(1) | |
| 이진 힙 | O(lg V) | O(lg V) | |
| 피보나치 힙 | O(lg V) amortized | O(1) amortized |
(2) Pseudocode
// 인접 행렬 + 배열 기반 구현
Dijkstra(L[1..n, 1..n]) {
    C = {2, 3, ..., n} // O(v): 미확정 노드 집합 초기화
    for (i=2 to n) {   // O(v-1)
	    D[i] = L[1,i]  // O(1)
	}
	// [상한 성질 시작] 초기화 직후부터 항상 D[v] ≥ δ(s,v)

    repeat (n-2) times { // O(v-2)
		// 최단 거리 확정 성질 (탐욕적 선택)
        v = C에서 D[v]가 최소인 노드 // O(v): 최솟값 탐색 (배열에서는 C를 선형 탐색)
		// [수렴 성질]
		// 음의 간선 X + 상한 성질 ⇒ 빼는 순간 D[v]=δ(s,v)로 확정되고 영구 유지
        C = C - {v} // O(1)
        for (each w in C) {     // O(v-1) 반복
            D[w] = Min(D[w], D[v]+L[v,w]) // O(1): 누적 거리 비교
            // [상한 유지] Relax는 값을 줄이는 방향뿐 ⇒ D[w] ≥ δ(s,w) 불변
		}
	}

    return D // O(1)
}
Compared to Prim: edge 가중치만 비교 vs. 누적 거리 비교
2.2. Bellman-Ford Algorithm

- 특징
- 음수 가중치 허용
- 음수 사이클 검출 가능
(1) Pseudocode
- Time Complexity:
BellmanFord() {
	for each v ∈ V { // O(V): 모든 정점 초기화
		d[v] = ∞
	}
	d[s] = 0 // O(1): 시작 정점 거리 설정
	// [상한 성질]
	// (현재 추정 최단거리) d[v] ≥ δ(s,v) (실제 최단거리)인 상한 성질이 항상 성립한다.

	// 이중 루프 합계: **O(V·E)**
	for (i=1 to V-1) { // O(V): V-1 라운드
		// [경로완화 성질]
		// 최단 경로 s→v₁→…→vₖ의 간선을 순서대로 릴렉스하면 d[vₖ]=δ(s,vₖ) 확정되는 경로 완화 성질
		for (each edge (u,v) ∈ E) { // O(E): 모든 간선 순회
			Relax(u, v, w(u,v));    // O(1): 거리 갱신 시도
			// [수렴 성질]
			//             (u,v)가 어떤 최단 경로 위의 간선이고,
			// 호출 전 d[u]=δ(s,u)였다면,
			// 호출 후 d[v]=δ(s,v)가 되어 영구 확정
		}
	}

	// V-1 라운드 후에도 더 줄면 간선 수 V개 이상 → 음수 사이클
	for (each edge (u,v) ∈ E) {   // O(E): 모든 간선 재확인
		if (d[v] > d[u]+w(u,v)) { // O(1): 여전히 릴렉스 가능?
			return "no solution"
		}
	}
}

Relax(u, v, w) {
	if (d[v] > d[u] + w) { // 더 짧은 경로를 발견하면
		d[v] = d[u] + w;   // 갱신
	}
}
3. Minimum Steiner Tree (보조 주제)
-
문제
- 그래프 G에서 부분집합 S를 모두 포함하는 최소 비용 연결 부분 그래프(트리) 찾기
- NP-complete
-
k=2일 때 → 최단 경로 문제, k=n일 때 → 최소 스패닝 트리 문제
-
응용: 멀티캐스팅 (한 노드에서 선택된 노드 그룹으로 데이터 전송)
-
TM 알고리즘 (Takahashi & Matsuyama, 1980): 근사 해법
- 소스 노드 s만으로 부분트리 T₁ 구성
- T_i에 가장 가까운 멤버 노드를 찾아 최소 비용 경로로 연결
- 모든 멤버가 포함될 때까지 반복
4. All-Pairs Shortest Path (APSP)
모든 정점 쌍 사이의 최단 경로
- 모든 정점 쌍 (u, v)에 대한 최단 경로 거리 행렬 D를 구한다.
4.1. 단순 접근법 비교
| 방법 | 시간 복잡도 |
|---|---|
| Bellman-Ford를 V번 실행 | O(V²E) = O(V⁴) (밀집 그래프) |
| Dijkstra를 V번 실행 (이진 힙) | O(VE log V) |
| Dijkstra를 V번 실행 (피보나치 힙) | O(EV + V² log V) |
| 목표 | (특별한 자료구조 없이) |
4.2. 동적 계획법 기반 행렬 곱셈 방식
-
점화식
- 최대 m개 간선을 사용하는 i→j 최단 경로의 가중치
- 행렬 곱셈과 유사한 구조 (min ↔ +, + ↔ •)
-
SLOW-APSP
- L⁽¹⁾ = W부터 L⁽ⁿ⁻¹⁾까지 순차 계산 → Θ(n⁴)
-
FASTER-APSP
- 반복 제곱법(L⁽²ᵐ⁾ = L⁽ᵐ⁾ · L⁽ᵐ⁾)을 사용 → Θ(n³ log n)
cf. 점화식
-
현재 알고 있는 거리:
-
새로운 중간 정점
k를 허용했을 때:i → j직접 가는 게 짧을까?- 아니면
i → k → j가 짧을까?
-
즉:
4.3. Floyd-Warshall Algorithm
-
핵심 아이디어
- 중간 정점을 {1, 2, …, k}에서만 선택할 수 있다고 제한했을 때의 최단 경로를 점진적으로 확장
-
음수 간선 허용 (단, 음수 사이클은 없어야 함)
-
선행자 행렬 Π를 함께 갱신하면 실제 경로 복원 가능
-
점화식
-
Case 1. k가 경로 p의 중간 정점이 아님
- →
-
Case 2. k가 중간 정점임
- →
d_ij^(k) = min(d_ij^(k-1), d_ik^(k-1)+d_kj^(k-1))(1) Complexity
-
Time Complexity
-
Space Complexity
- (각 k마다 행렬 저장 시)
- (in-place 최적화 시)
(2) Pseudocode
FLOYD_WARSHALL(W) {
    n = rows[W] // O(1)
    D⁽⁰⁾ = W    // O(n²): n×n 행렬 복사

    for k = 1 to n:         // 경유 노드, O(n) ┐
        for i = 1 to n:     // 출발 노드, O(n) ├─ 전체 O(n³)
            for j = 1 to n: // 도착 노드, O(n) ┘
                d_ij^(k) = min(d_ij^(k-1), d_ik^(k-1)+d_kj^(k-1)) // O(1)
                // 또는
                dist[i][j] = min(dist[i][j], dist[i][k]+dist[k][j])
    return D⁽ⁿ⁾
}